 ROS Index

Repository Summary
| Description | |
| Checkout URI | https://github.com/yjrqz777/cyberdog2_ros2_galactic.git |
| VCS Type | git |
| VCS Version | master |
| Last Updated | 2026-06-12 |
| Dev Status | UNKNOWN |
| Released | UNRELEASED |
| Contributing |
Help Wanted (-)
Good First Issues (-) Pull Requests to Review (-) |
Packages
| Name | Version |
|---|---|
| audio_demos | 0.0.0 |
| audio_test | 0.0.0 |
| camera_picture | 0.0.0 |
| cyberdog_bringup | 1.0.0 |
| motion_action | 0.0.0 |
| moto_contor_test | 0.0.0 |
| my_interface | 0.0.0 |
| my_launch | 0.0.0 |
| my_weakup | 0.0.0 |
| nav2_control_demo | 0.0.0 |
| nav2_test | 0.0.0 |
| ptz_camera | 0.0.0 |
| skin_manager | 0.0.0 |
| stair_find | 0.0.0 |
| talk_something | 0.0.0 |
| wifi_ip | 0.0.0 |
| wifi_test | 0.0.0 |
README
cyberdog2 学习代码记录 (本项目代码不能直接全部编译使用,要单独编译)
cyberdog2二次开发交流群 953437698
https://github.com/orgs/MiRoboticsLab/repositories?type=all
和狗分布式通信教程
修改 /etc/mi/ros2_env.conf 中的 ROS_DOMAIN_ID
推荐为 ROS_DOMAIN_ID = 5 (我可行)
记得自己ros2的ROS_DOMAIN_ID = 5
使用wifi分布式通信(感谢群友xander-2077提供方法)
修改/etc/mi下面有一个cyclonedds.xml
的
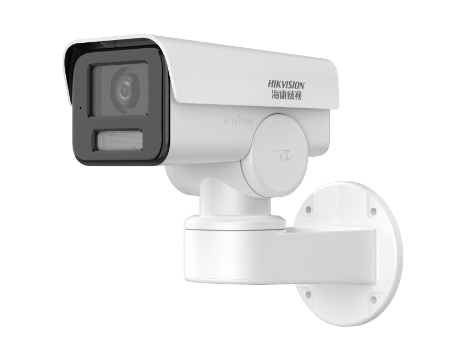
海康威视摄像机(DS-2CD3646FWD-LPTZ)接口模型文件(SOLIDWORKS 2022)
模型链接 接口模型介绍
模块说明
本仓库是 CyberDog2 二次开发学习仓库,很多目录来自官方示例、开源项目或自己实验时 clone / 改写的源码。代码不保证可以一次性整体编译,通常需要按模块单独学习、单独编译、单独运行。
-
my_launch:自己整理的 ROS 2 launch 包,用来把常用学习节点组合起来启动。例如
my_wifi_ip.launch.py启动联网后播报/获取 IP 的节点,my_test.launch.py启动语音唤醒测试节点,my_run.launch.py用来联动启动海康摄像头相关节点。系统服务里也会调用这里的 launch 文件。 -
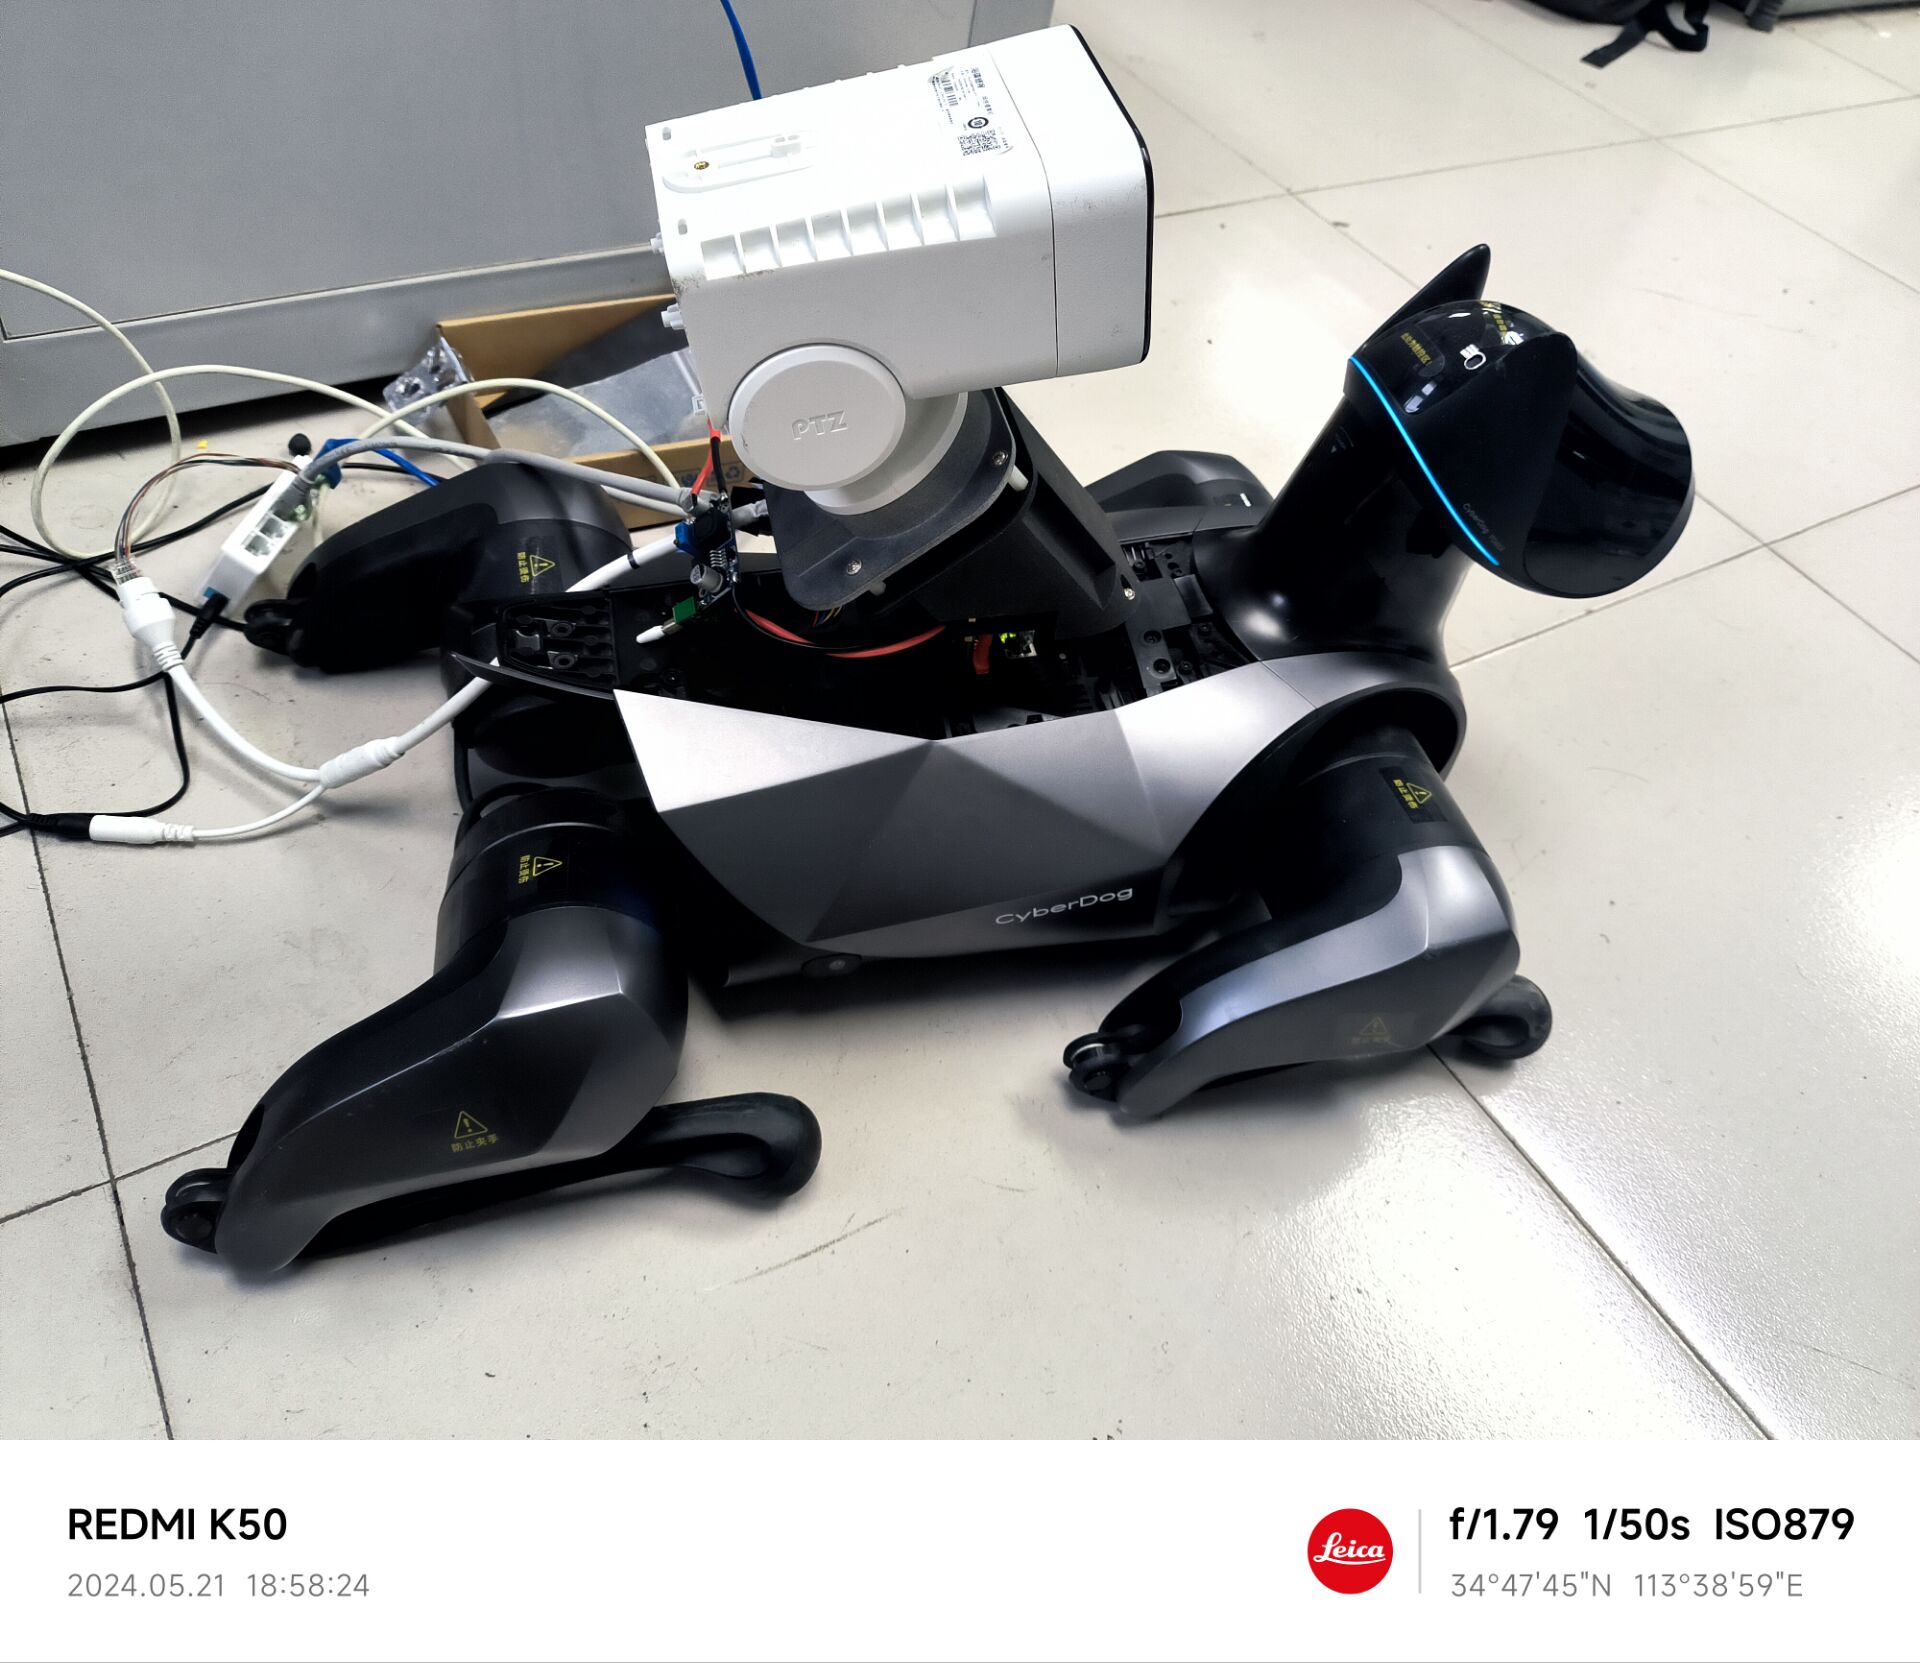
ptz_camera:海康威视 PTZ 摄像机的早期 Python 测试包,主要用于学习 HCNetSDK / PlayCtrl 的 Python 调用、登录摄像机、云台控制、抓图等能力。这个目录更偏实验验证,后续更完整的 ROS 2 化实现放在
hk_cam_ws。 -
hk_cam_ws:海康摄像机 ROS 2 工作空间,也是本仓库的 git submodule。它把海康 SDK 封装成 ROS 2 节点和接口,包括
hk_interfaces、hk_cam、hk_cam_slave,用于上位机/下位机定点巡检、PTZ 控制、图像发布和拍照保存等功能。
2023年12月6日16:00:39 增加readme
2023年12月6日21:23:09 测试了控制代码,控制了姿态,通过控制service控制了姿态(站立,趴下 demo: motion_action2
2023年12月8日20:03:13 渐入佳境,改为使用python写就是快,目前发现只需要改写头文件就OK
例如:
#include "protocol/srv/audio_execute.hpp"         --> from protocol.srv import AudioExecute
#include "protocol/srv/audio_text_play.hpp"       --> from protocol.srv import AudioTextPlay
#include "protocol/msg/audio_play_extend.hpp"     --> from protocol.msg import AudioPlayExtend
#include "std_srvs/srv/trigger.hpp"               --> from std_srvs.srv import Trigger
#include "std_msgs/msg/u_int8.hpp"                --> from std_msgs.msg import UInt8
2023年12月8日20:36:32 成功实现wifi连接
2023年12月8日21:41:37 talk_something/src/talkers.cpp 有一个bug,不能运行,明天修
2023年12月9日12:57:14 talk_something/src/talkers.cpp 应用多线程 fix bug
**
2023年12月19日17:12:28 测试camera
2024年1月11日19:42:10 使用grpc 实现跑过程点grpc_demo/grpc_teleop2.py
2024年1月13日19:12:21
想要控制狗的姿态,通过grpc控制失败,原因:未知 文件路径:/grpc_demo/grpc_motion_cmd.py
通过lcm控制成功, *但是是相对位移的控制 文件路径:/SDCARD/workspace/cyberdog2_ros2_galactic/loco_hl_example/basic_motion/main.py
2024年1月18日15:52:23 增加海康摄像头
2024年1月19日16:35:45 ssh增加byobu-enable,关闭窗口依然可以运行
2024年3月7日21:37:22 增加tree.txt 说明文件目录 逐步更新
2024年3月8日19:53:25: grpc控制加入语言提醒
2024年3月11日16:47:40 增加wifi_ip 实现联网自动报ip,等待20秒
cyberdog_my_launch.service
sudo cp cyberdog_my_launch.service /etc/systemd/system/
service 服务名 [start | stop | restart | reload | status]
[Unit]
Description="cyberdog my_wifi_ip"
Wants=mi_preset.service cyberdog_sudo.service cyberdog_autodock.service cyberdog_bringup.service SDCARD.mount
After=mi_preset.service cyberdog_sudo.service cyberdog_autodock.service cyberdog_bringup.service SDCARD.mount
Requires=cyberdog_autodock.service

[Service]
User=mi
Type=idle
ExecStartPre=/bin/sleep 5s
ExecStart=/bin/bash -c 'source /etc/mi/ros2_env.conf; source /SDCARD/workspace/cyberdog2_ros2_galactic/install/setup.bash; ros2 launch my_launch my_wifi_ip.launch.py'
TimeoutStopSec=1
Restart=on-failure

[Install]
WantedBy=multi-user.target
由于此节点在SDCARD上,所以启动时必须依赖服务 SDCARD.mount
```
sudo systemctl start cyberdog_my_launch.service 手动开启
sudo systemctl stop cyberdog_my_launch.service
sudo systemctl enable cyberdog_my_launch.service 开启自启动
sudo systemctl disable cyberdog_my_launch.service
File truncated at 100 lines see the full file
CONTRIBUTING
Repository Summary
| Description | |
| Checkout URI | https://github.com/yjrqz777/cyberdog2_ros2_galactic.git |
| VCS Type | git |
| VCS Version | master |
| Last Updated | 2026-06-12 |
| Dev Status | UNKNOWN |
| Released | UNRELEASED |
| Contributing |
Help Wanted (-)
Good First Issues (-) Pull Requests to Review (-) |
Packages
| Name | Version |
|---|---|
| audio_demos | 0.0.0 |
| audio_test | 0.0.0 |
| camera_picture | 0.0.0 |
| cyberdog_bringup | 1.0.0 |
| motion_action | 0.0.0 |
| moto_contor_test | 0.0.0 |
| my_interface | 0.0.0 |
| my_launch | 0.0.0 |
| my_weakup | 0.0.0 |
| nav2_control_demo | 0.0.0 |
| nav2_test | 0.0.0 |
| ptz_camera | 0.0.0 |
| skin_manager | 0.0.0 |
| stair_find | 0.0.0 |
| talk_something | 0.0.0 |
| wifi_ip | 0.0.0 |
| wifi_test | 0.0.0 |
README
cyberdog2 学习代码记录 (本项目代码不能直接全部编译使用,要单独编译)
cyberdog2二次开发交流群 953437698
https://github.com/orgs/MiRoboticsLab/repositories?type=all
和狗分布式通信教程
修改 /etc/mi/ros2_env.conf 中的 ROS_DOMAIN_ID
推荐为 ROS_DOMAIN_ID = 5 (我可行)
记得自己ros2的ROS_DOMAIN_ID = 5
使用wifi分布式通信(感谢群友xander-2077提供方法)
修改/etc/mi下面有一个cyclonedds.xml
的
海康威视摄像机(DS-2CD3646FWD-LPTZ)接口模型文件(SOLIDWORKS 2022)
模型链接 接口模型介绍
模块说明
本仓库是 CyberDog2 二次开发学习仓库,很多目录来自官方示例、开源项目或自己实验时 clone / 改写的源码。代码不保证可以一次性整体编译,通常需要按模块单独学习、单独编译、单独运行。
-
my_launch:自己整理的 ROS 2 launch 包,用来把常用学习节点组合起来启动。例如
my_wifi_ip.launch.py启动联网后播报/获取 IP 的节点,my_test.launch.py启动语音唤醒测试节点,my_run.launch.py用来联动启动海康摄像头相关节点。系统服务里也会调用这里的 launch 文件。 -
ptz_camera:海康威视 PTZ 摄像机的早期 Python 测试包,主要用于学习 HCNetSDK / PlayCtrl 的 Python 调用、登录摄像机、云台控制、抓图等能力。这个目录更偏实验验证,后续更完整的 ROS 2 化实现放在
hk_cam_ws。 -
hk_cam_ws:海康摄像机 ROS 2 工作空间,也是本仓库的 git submodule。它把海康 SDK 封装成 ROS 2 节点和接口,包括
hk_interfaces、hk_cam、hk_cam_slave,用于上位机/下位机定点巡检、PTZ 控制、图像发布和拍照保存等功能。
2023年12月6日16:00:39 增加readme
2023年12月6日21:23:09 测试了控制代码,控制了姿态,通过控制service控制了姿态(站立,趴下 demo: motion_action2
2023年12月8日20:03:13 渐入佳境,改为使用python写就是快,目前发现只需要改写头文件就OK
例如:
#include "protocol/srv/audio_execute.hpp"         --> from protocol.srv import AudioExecute
#include "protocol/srv/audio_text_play.hpp"       --> from protocol.srv import AudioTextPlay
#include "protocol/msg/audio_play_extend.hpp"     --> from protocol.msg import AudioPlayExtend
#include "std_srvs/srv/trigger.hpp"               --> from std_srvs.srv import Trigger
#include "std_msgs/msg/u_int8.hpp"                --> from std_msgs.msg import UInt8
2023年12月8日20:36:32 成功实现wifi连接
2023年12月8日21:41:37 talk_something/src/talkers.cpp 有一个bug,不能运行,明天修
2023年12月9日12:57:14 talk_something/src/talkers.cpp 应用多线程 fix bug
**
2023年12月19日17:12:28 测试camera
2024年1月11日19:42:10 使用grpc 实现跑过程点grpc_demo/grpc_teleop2.py
2024年1月13日19:12:21
想要控制狗的姿态,通过grpc控制失败,原因:未知 文件路径:/grpc_demo/grpc_motion_cmd.py
通过lcm控制成功, *但是是相对位移的控制 文件路径:/SDCARD/workspace/cyberdog2_ros2_galactic/loco_hl_example/basic_motion/main.py
2024年1月18日15:52:23 增加海康摄像头
2024年1月19日16:35:45 ssh增加byobu-enable,关闭窗口依然可以运行
2024年3月7日21:37:22 增加tree.txt 说明文件目录 逐步更新
2024年3月8日19:53:25: grpc控制加入语言提醒
2024年3月11日16:47:40 增加wifi_ip 实现联网自动报ip,等待20秒
cyberdog_my_launch.service
sudo cp cyberdog_my_launch.service /etc/systemd/system/
service 服务名 [start | stop | restart | reload | status]
[Unit]
Description="cyberdog my_wifi_ip"
Wants=mi_preset.service cyberdog_sudo.service cyberdog_autodock.service cyberdog_bringup.service SDCARD.mount
After=mi_preset.service cyberdog_sudo.service cyberdog_autodock.service cyberdog_bringup.service SDCARD.mount
Requires=cyberdog_autodock.service

[Service]
User=mi
Type=idle
ExecStartPre=/bin/sleep 5s
ExecStart=/bin/bash -c 'source /etc/mi/ros2_env.conf; source /SDCARD/workspace/cyberdog2_ros2_galactic/install/setup.bash; ros2 launch my_launch my_wifi_ip.launch.py'
TimeoutStopSec=1
Restart=on-failure

[Install]
WantedBy=multi-user.target
由于此节点在SDCARD上,所以启动时必须依赖服务 SDCARD.mount
```
sudo systemctl start cyberdog_my_launch.service 手动开启
sudo systemctl stop cyberdog_my_launch.service
sudo systemctl enable cyberdog_my_launch.service 开启自启动
sudo systemctl disable cyberdog_my_launch.service
File truncated at 100 lines see the full file